Freelance automation engineer

PLC, robots en vision. Van ontwerp tot opstart.

Ik ondersteun machinebouwers, productiebedrijven en integratoren bij uitdagende automatisatieprojecten, tijdelijk of voor langere tijd.

Siemens · Beckhoff · Fanuc · KUKA · ABB · Cognex
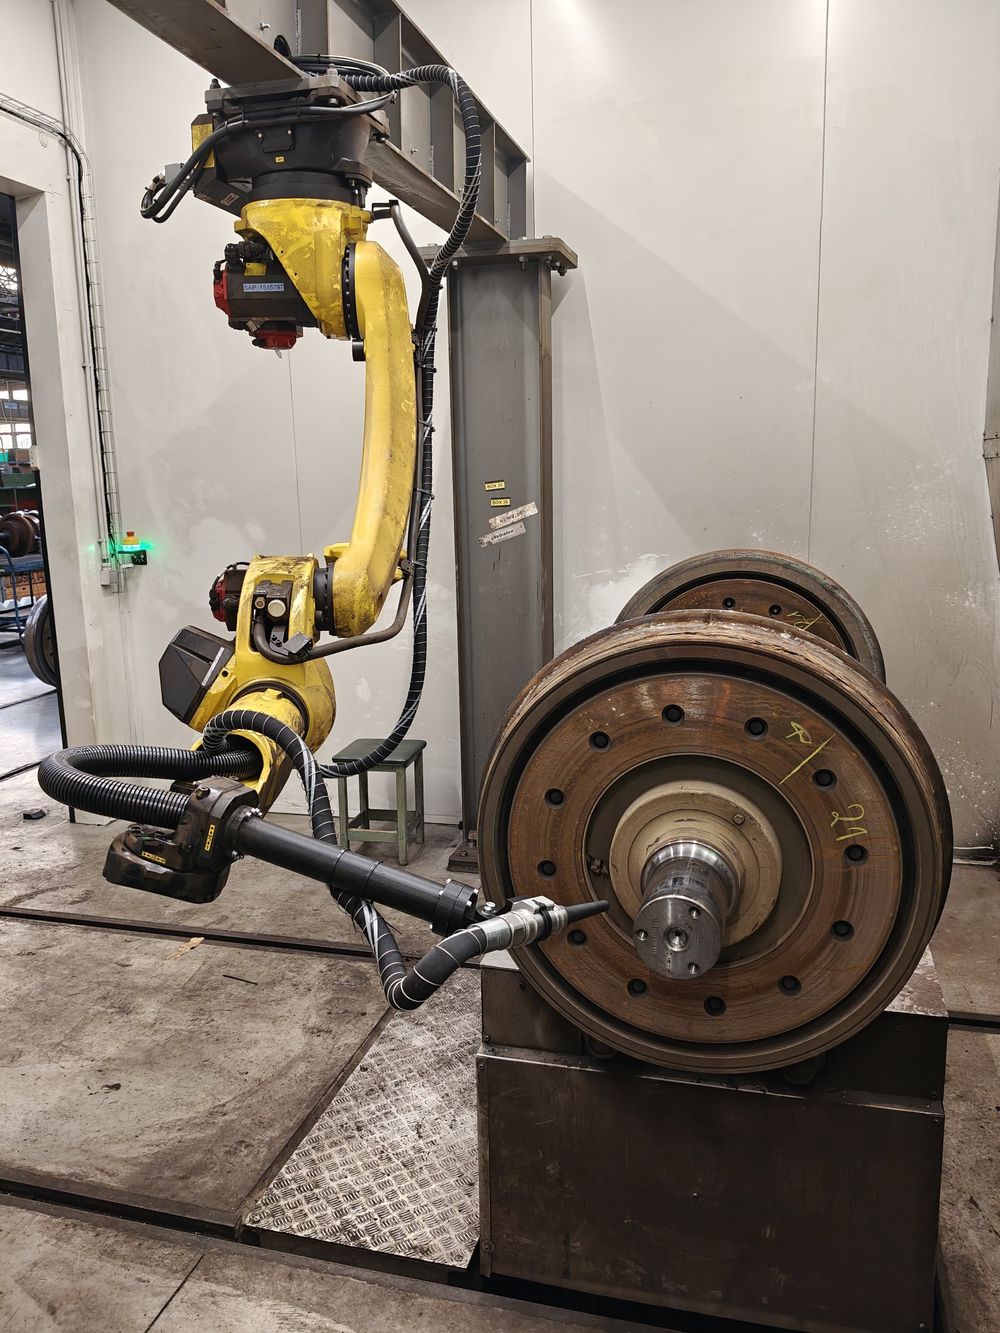
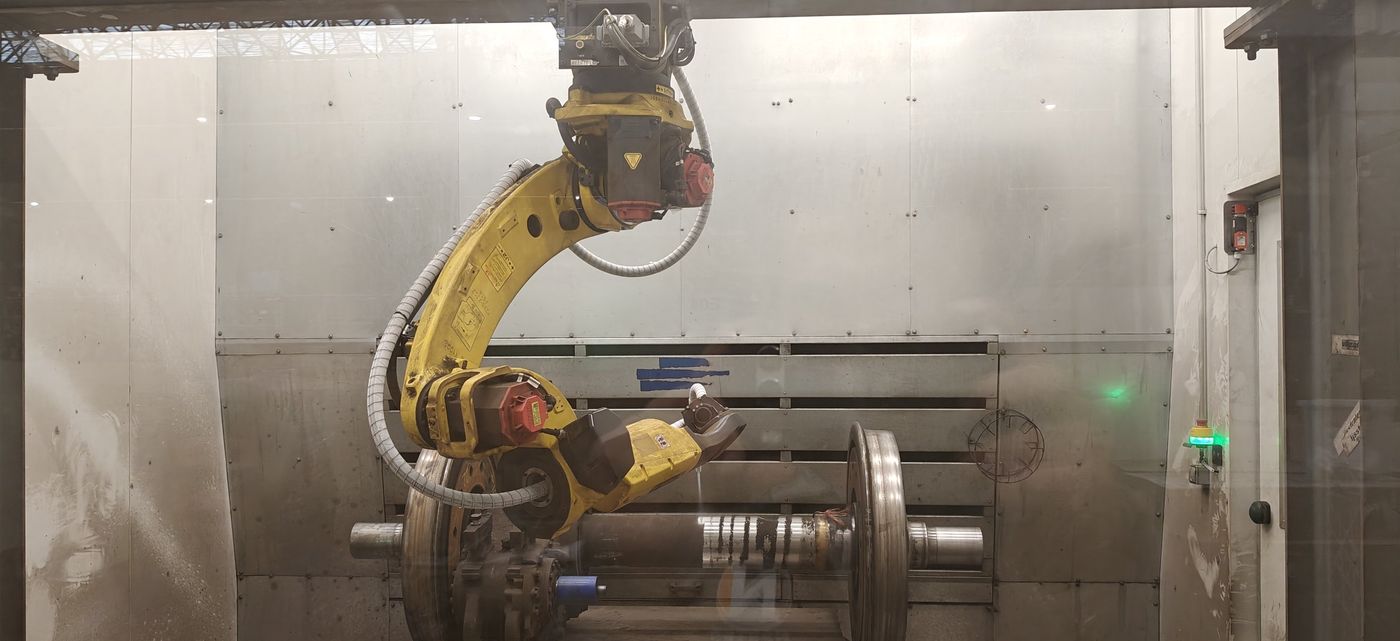
Fanuc-robot reinigt een treinwielstel
Diensten

Wat ik voor u kan doen

PLC

Machinebesturingen programmeren, uitbreiden en optimaliseren, inclusief servo-aandrijvingen, HMI en inbedrijfstelling op de vloer.

Siemens TIA Portal · Beckhoff · CoDeSys

Robot

Robotcellen en cobots integreren en programmeren, gekoppeld aan de PLC. Eerst getest in simulatie, daarna opgestart op de machine.

Fanuc · KUKA · ABB

Vision

Camera-inspecties opzetten en afstellen voor controle en positionering, met terugkoppeling naar de besturing.

Cognex In-Sight
Projecten

Uit de praktijk

Robotcel voor het ijs- en zandstralen van treinwielstellen
Robot · Fanuc

Reinigingscel voor treinwielstellen

Een Fanuc-robot reinigt wielstellen met ijs- en zandstralen terwijl die ronddraaien.

  • Een recept per type wielstel
  • Snelheid en straalhoek per zone instelbaar
  • Communicatie tussen PLC en robot
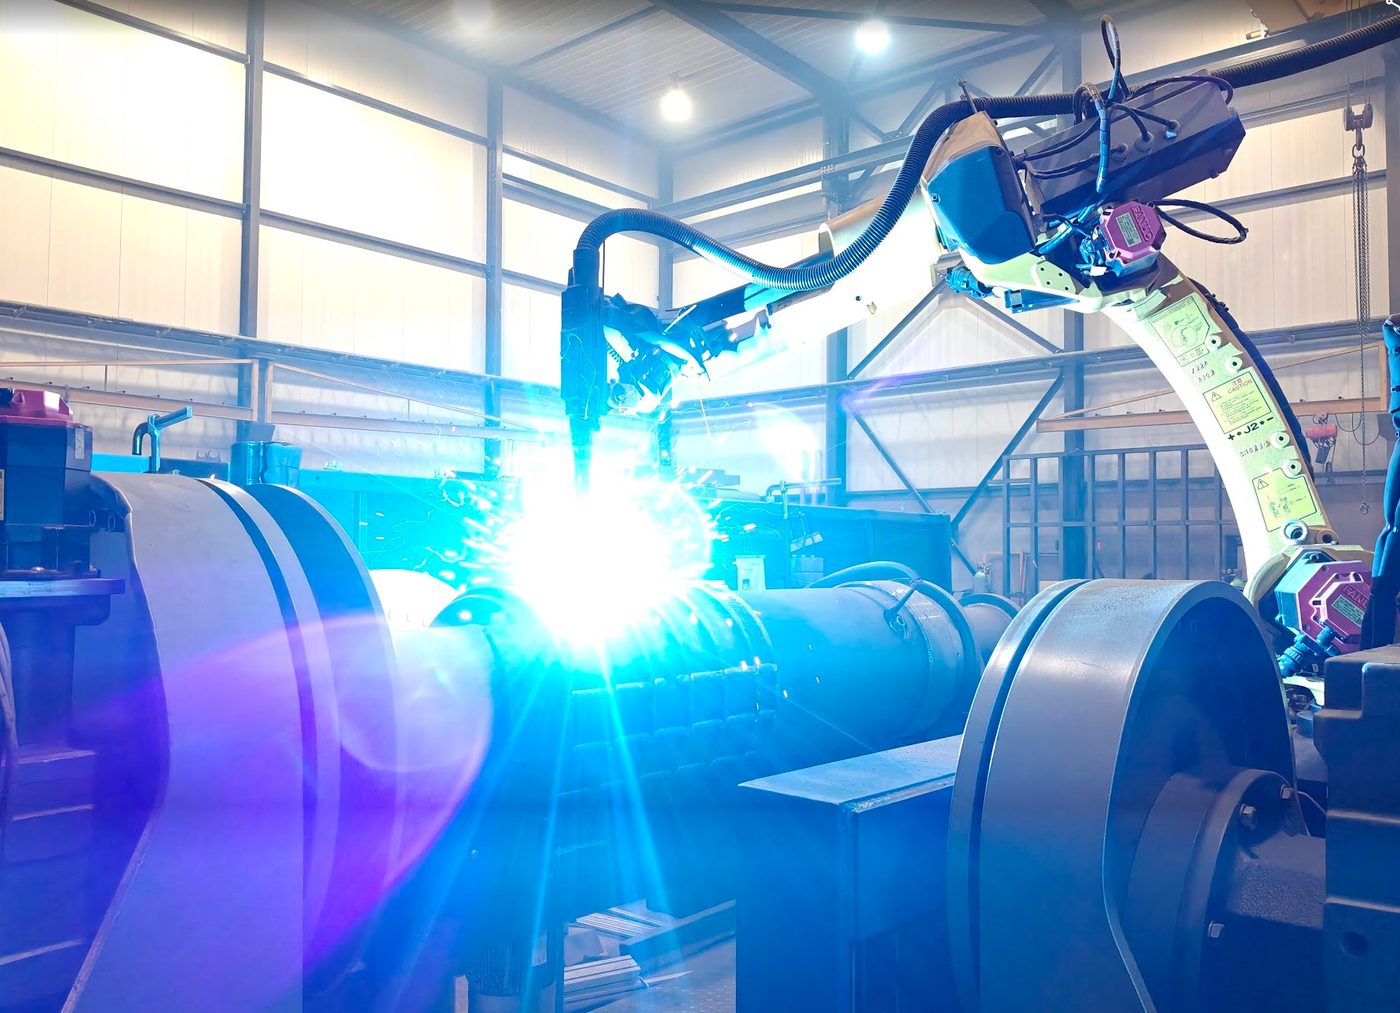
Lasrobot aan het lassen
Robot · Lassen

Lasrobot met configurator

Een lasrobot met een configurator waarmee de operator zelf verschillende lasprocedures instelt.

  • X-, V- en K-naden en hoeklassen
  • Multipass: meerdere lagen in één procedure
  • Lasnaadvolging en touch sensing om het stuk te vinden met de lasdraad
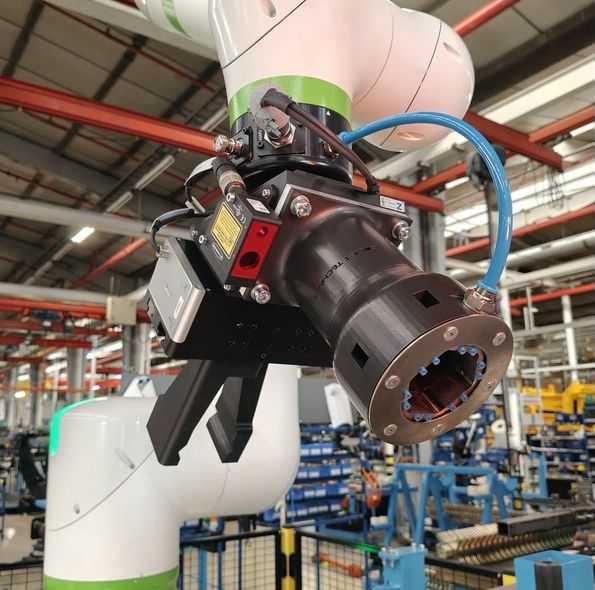
Grijper op een Fanuc CRX-cobot
Cobot · Fanuc CRX

Assemblagecel met cobot

Een assemblagecel voor selectorassen met een Fanuc CRX-cobot en een eigen grijper.

  • Programmatie en inbedrijfstelling
  • Bedieningshandleiding en technische handleiding
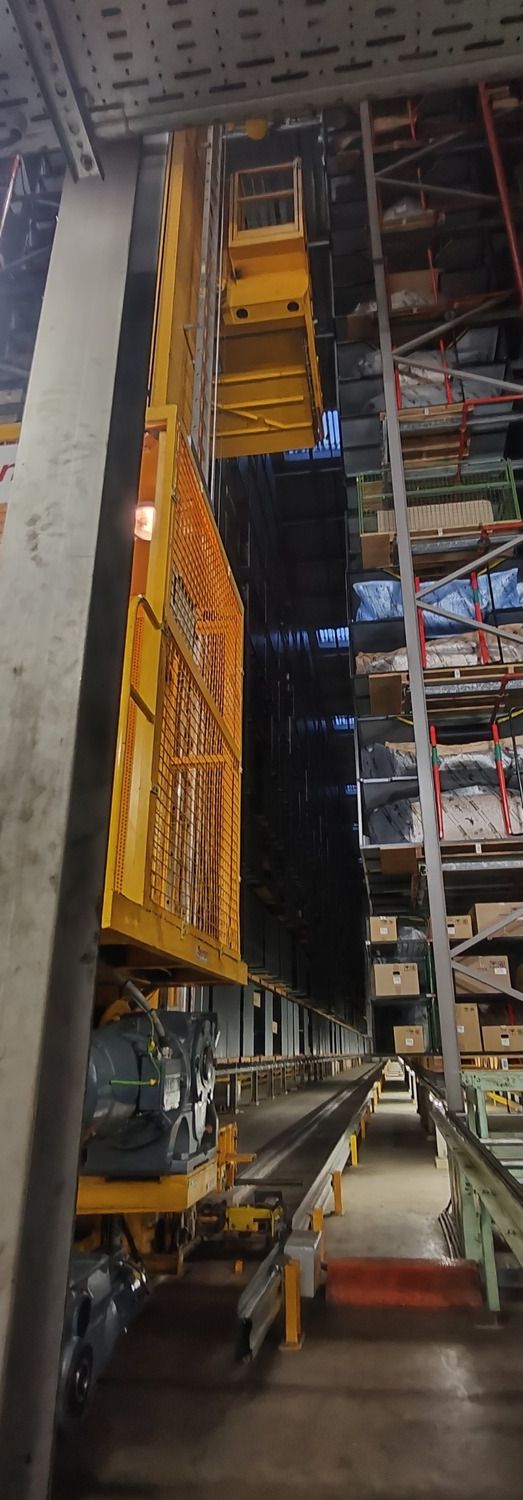
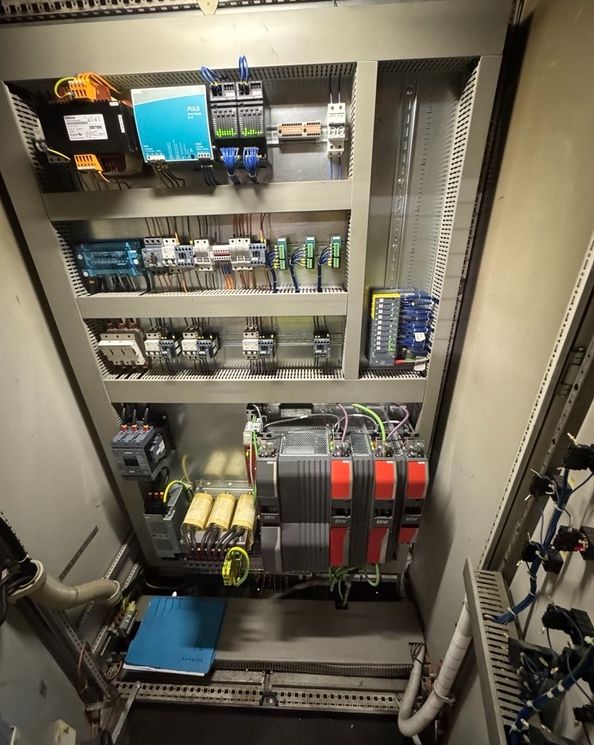
Magazijnkraan in een hoogbouwmagazijn Schakelkast van de kraan
PLC · Siemens TIA Portal

Magazijnkraan

PLC-software voor een kraan in een hoogbouwmagazijn.

  • Veilig herstel na een herstart
  • Vork- en periscoopstanden bij oppakken en afzetten
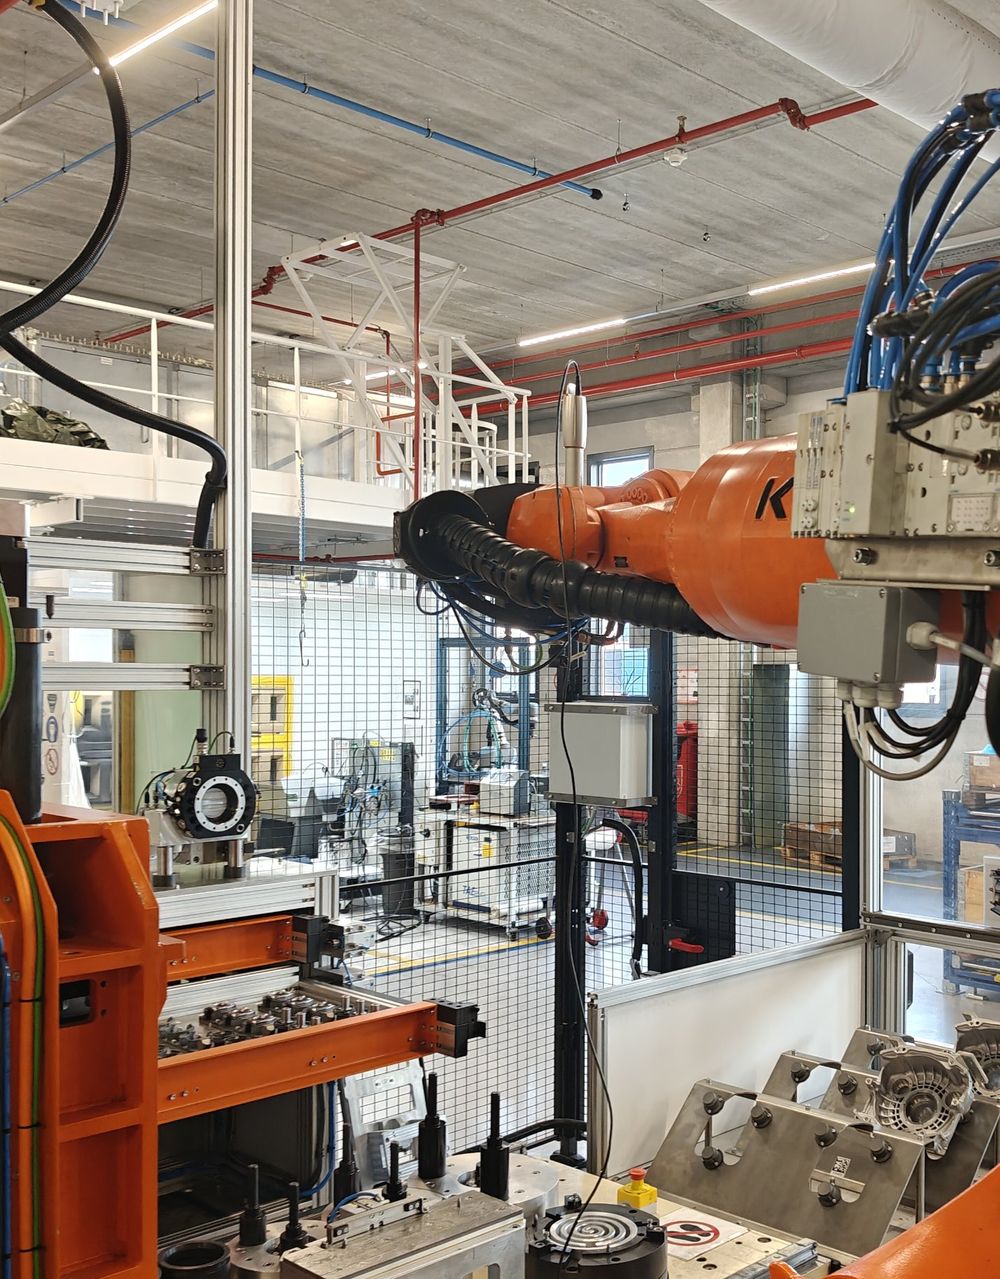
Assemblagecel met KUKA-robot
Robot · KUKA

Assemblagecel met KUKA-robot

Aanpassingen aan de besturing en de robotsoftware van een assemblagecel voor de industrie.

Camerabeeld met gemeten positie, hoek en hoogte van een behuizing Camerabeeld van een lager in een opname
Vision · Cognex

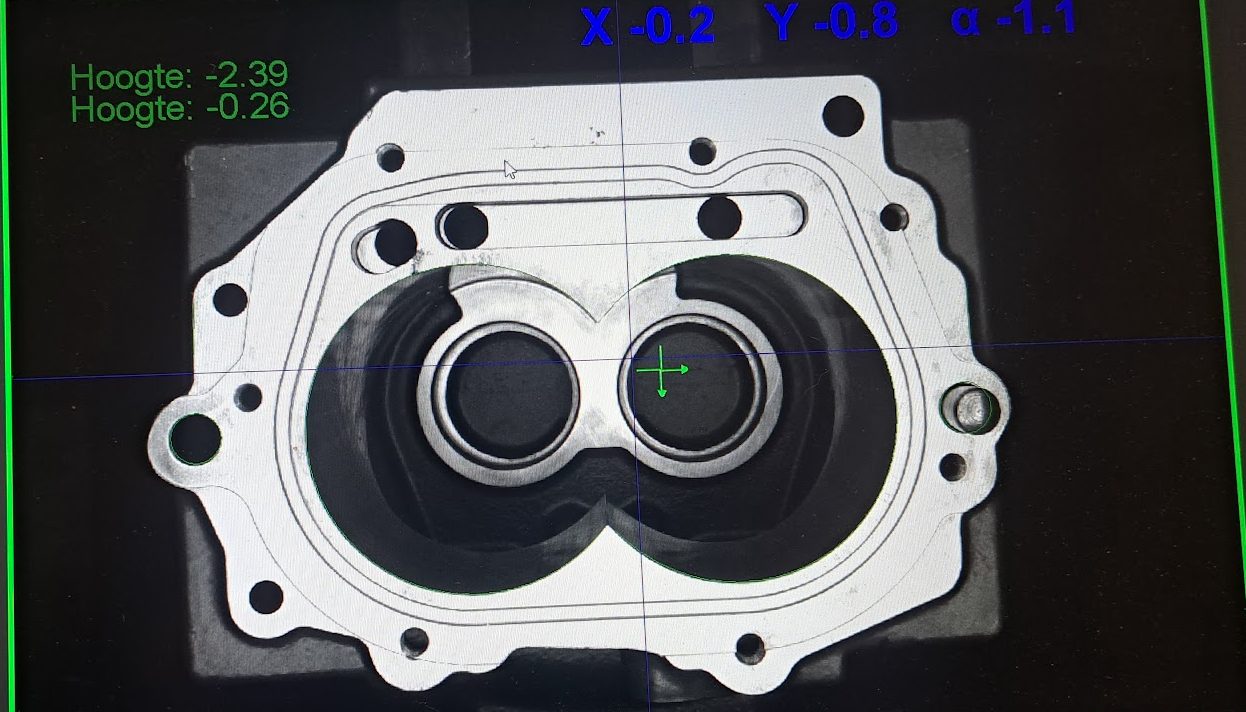
Camera-inspectie en positiebepaling

Cognex In-Sight-camera's instellen op de machine, gekoppeld aan PLC en robot.

  • Positie en hoek van het stuk meten (X, Y, α) zodat de robot correct grijpt
  • Hoogtes controleren en aanwezigheid van onderdelen nagaan
  • Scherpstelling, belichting en inspectiejobs afstellen
Palletiseerrobots met vacuümgrijpers
Robot · Fanuc M-410

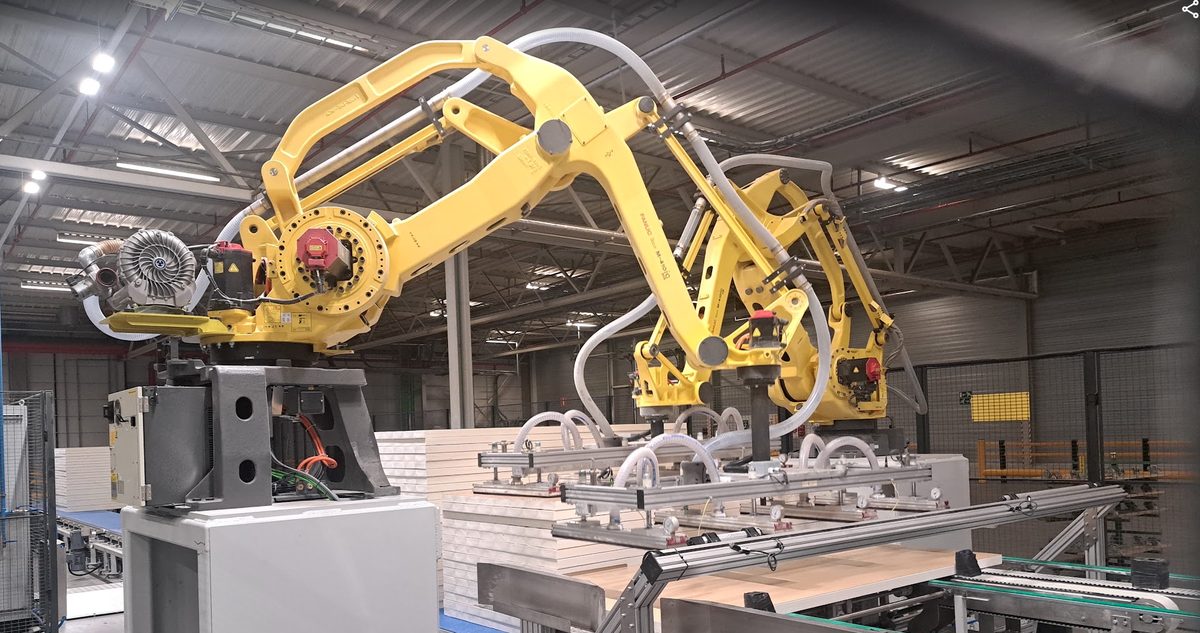
Palletiseerlijn

Fanuc M-410-palletiseerrobots met vacuümgrijpers die panelen van de transportband nemen en op pallets stapelen.

Digital twin

Eerst virtueel, dan op de vloer

Ik bouw robotcellen eerst na als interactieve 3D-simulatie in de browser. Zo kunnen klant en bouwer de cel bekijken, de layout en cyclustijd toetsen en de besturing testen voor er iets op de vloer staat.

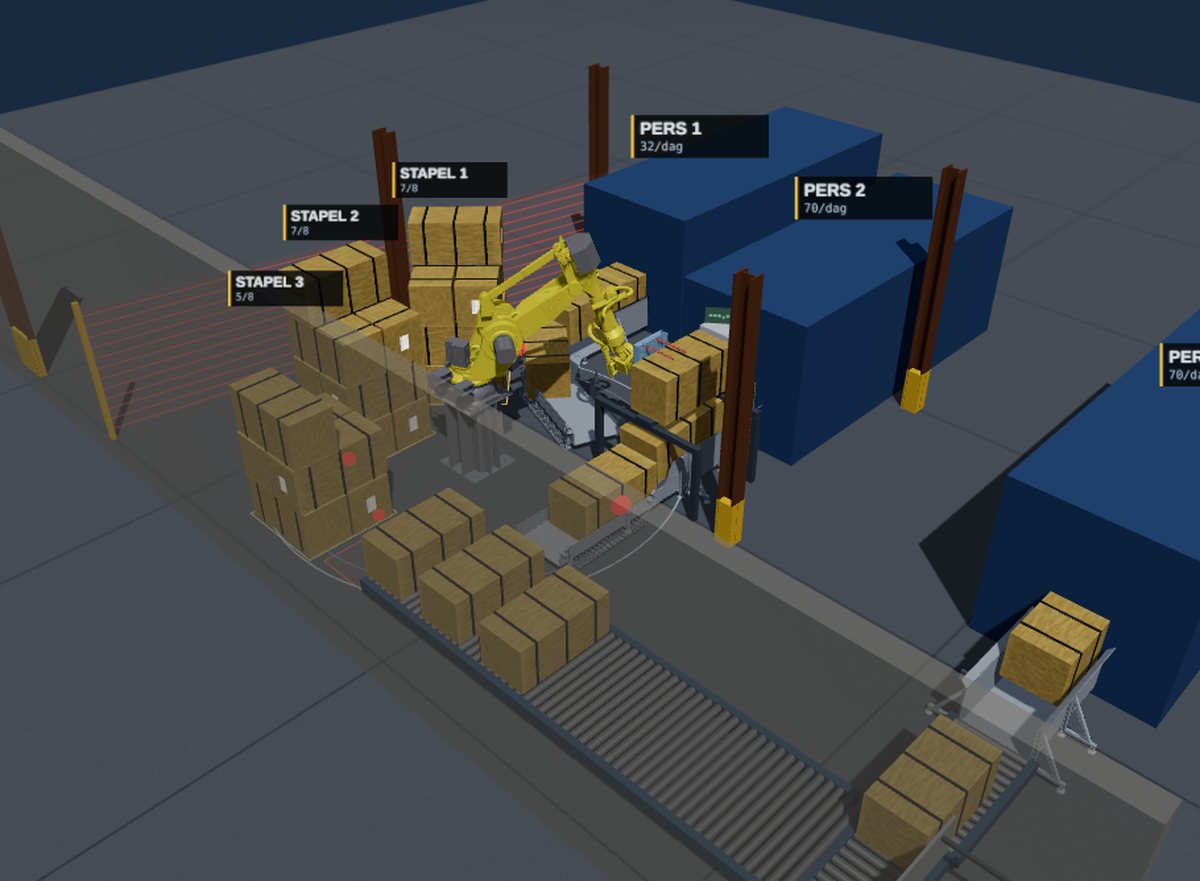
3D-simulatie van een robotcel die vlasbalen stapelt Beeld van de simulatie volgt
Digital twin · Fanuc M-900iB

Balenstapelcel voor vlas

Een robot neemt balen af van drie persen, laat ze wegen en etiketteren en stapelt ze per acht voor de klemheftruck.

  • Kadans van de persen tegenover de capaciteit van de robot
  • Layout uitproberen: positie van weegstation en robotvoet
  • Bereik, botsingen, lichtscherm en heftruckritten controleren
Open de live simulatie →
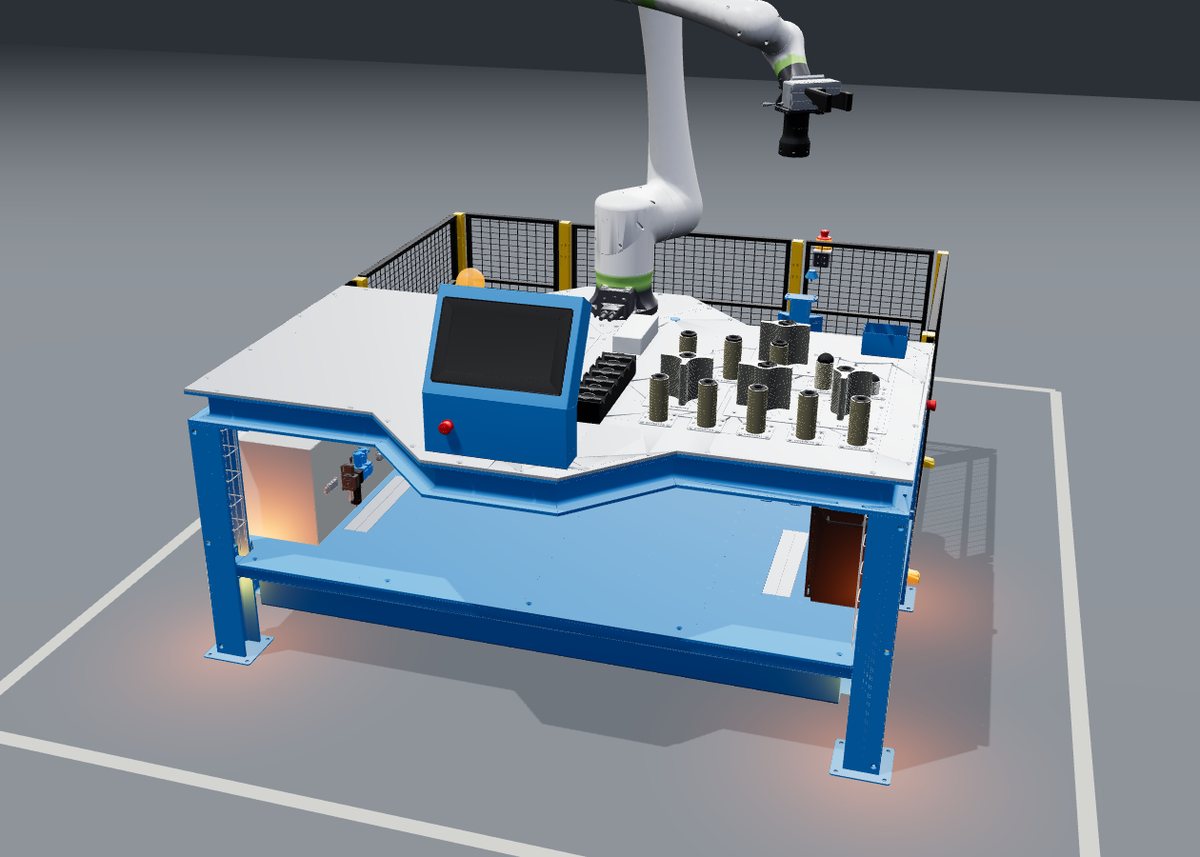
3D-simulatie van een assemblagecel met cobot Beeld van de simulatie volgt
Digital twin · Fanuc CRX

Assemblagecel met cobot

De volledige cel voor de montage van selectorassen, waarin de echte robotprogramma's en de machinesequentie meedraaien.

  • De cel draait volledig automatisch, net als op de vloer
  • Fouten simuleren en het foutpad van de sequentie testen
  • Noodstoppen, deuren en drukknoppen bedienen in 3D
Open de live simulatie →
Updates

Nieuws uit de werkplaats

Updates laden…

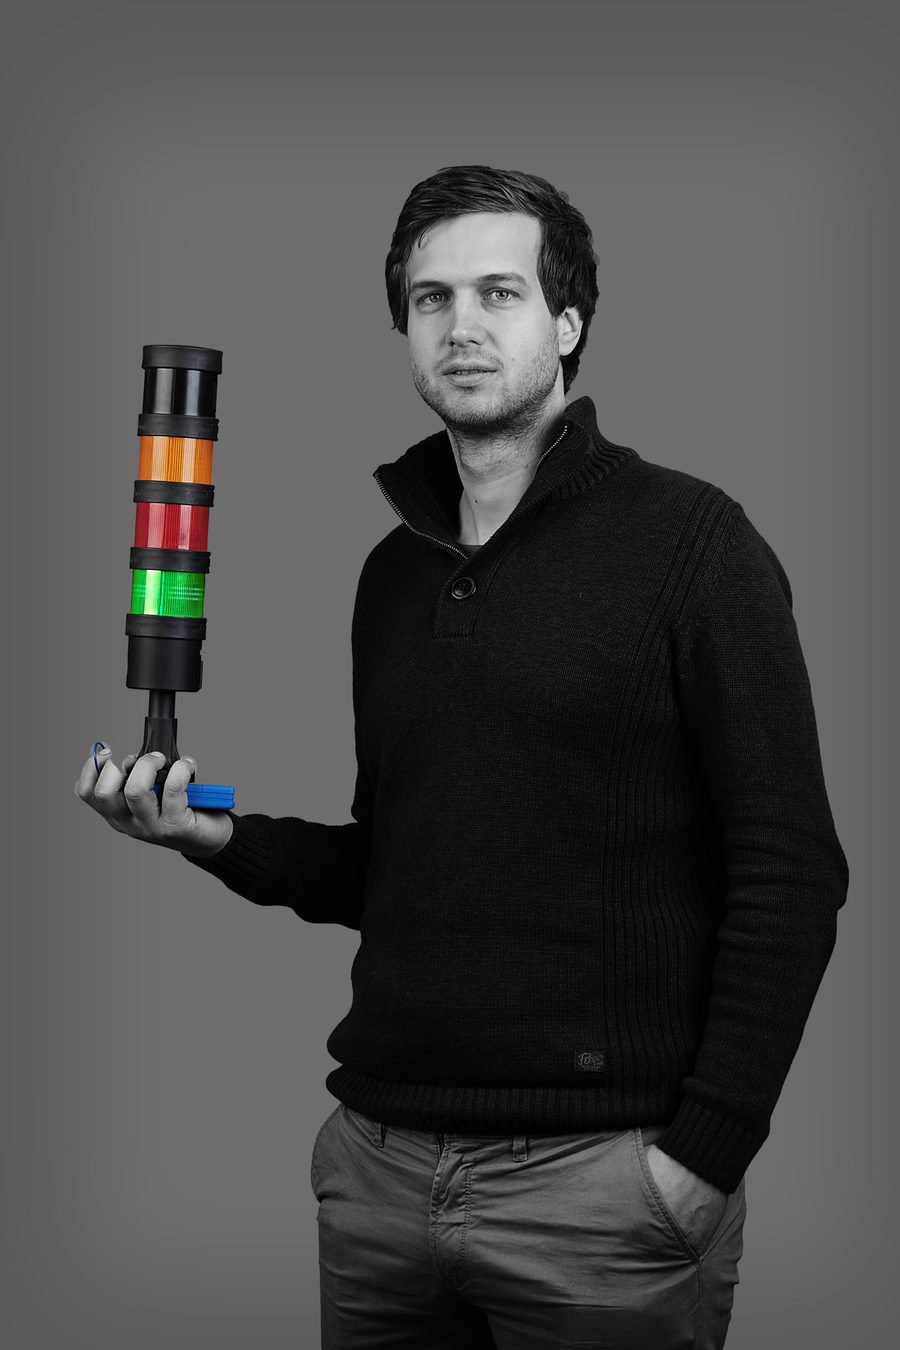
Mathias Naert met een signaaltoren
Over mij

Mathias Naert

Ik ben industrieel ingenieur elektromechanica en werk sinds mijn afstuderen als automation engineer in de machinebouw. Machines programmeren, robots integreren en oplossingen zoeken voor complexe vragen: daar haal ik mijn energie uit.

In 2025 startte ik als zelfstandige onder de naam Nartex: Naert Automation Robotics Technology Expert. Ik werk hands-on en denk mee van het ontwerp tot de oplevering.

Contact

Een project in gedachten?

Stuur me een korte beschrijving van uw project of vraag. Ik antwoord zo snel mogelijk.

E-mailmathias.naert@nartex.be
AdresHeugstraat 9, 8650 Houthulst