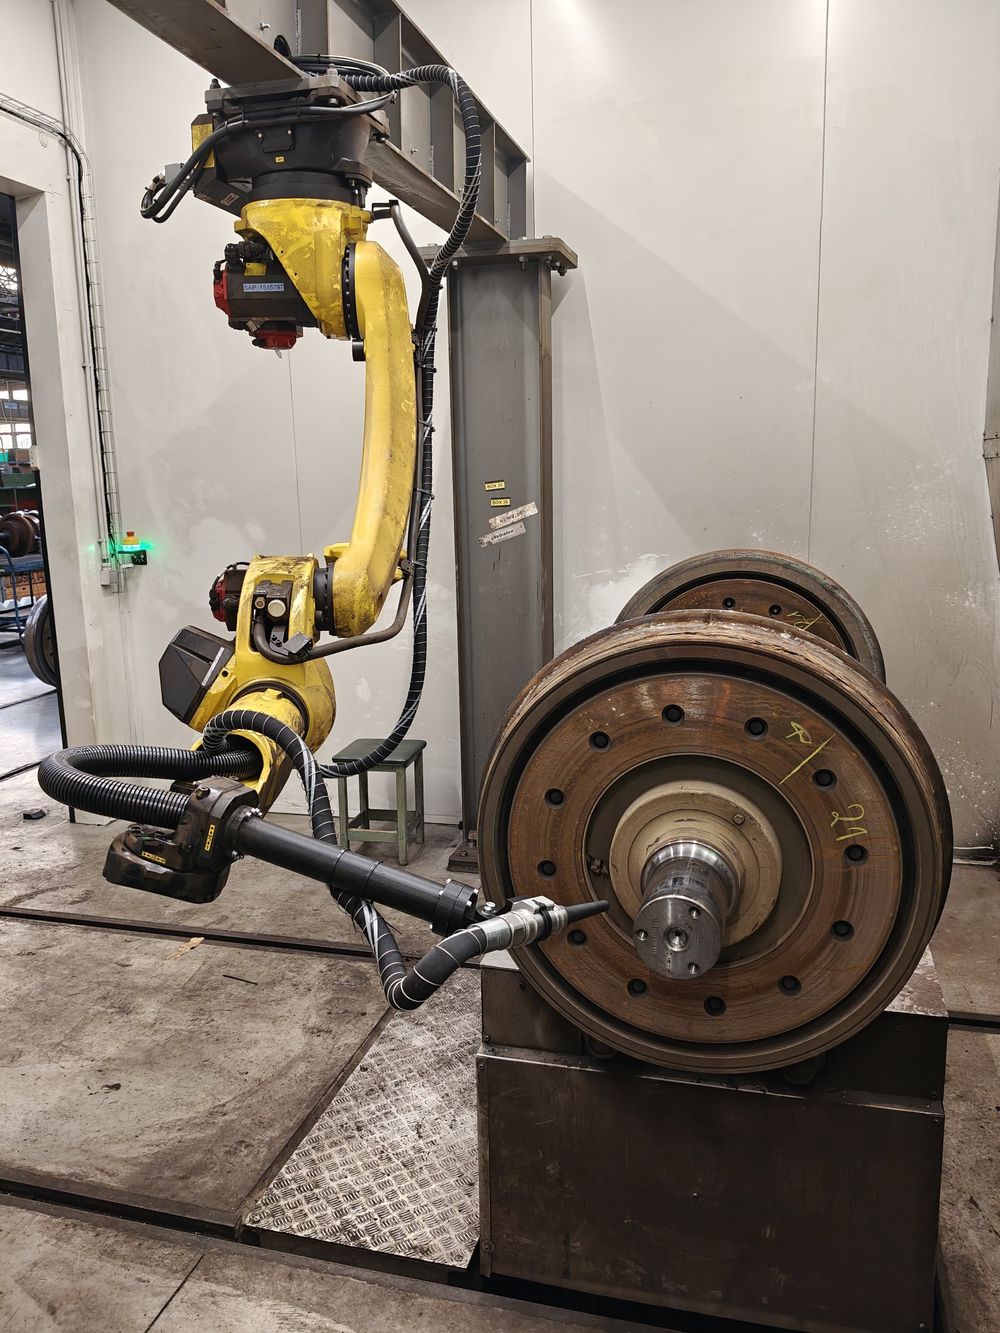
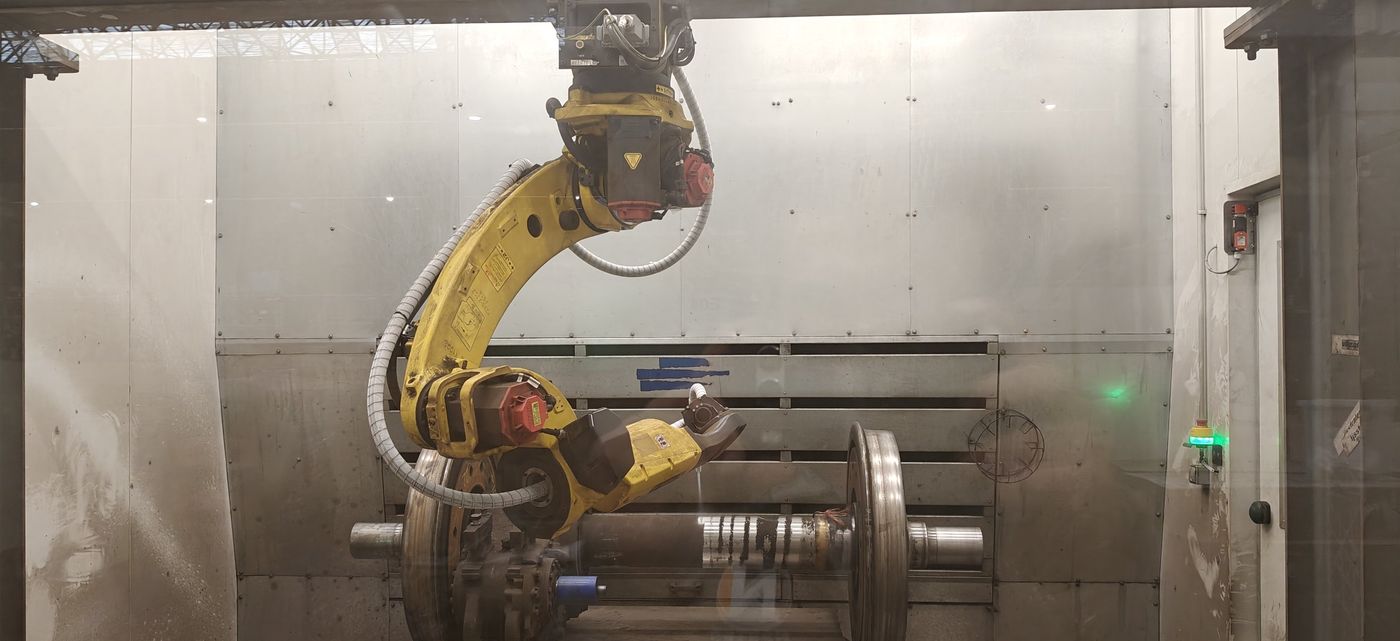
Reinigingscel voor treinwielstellen
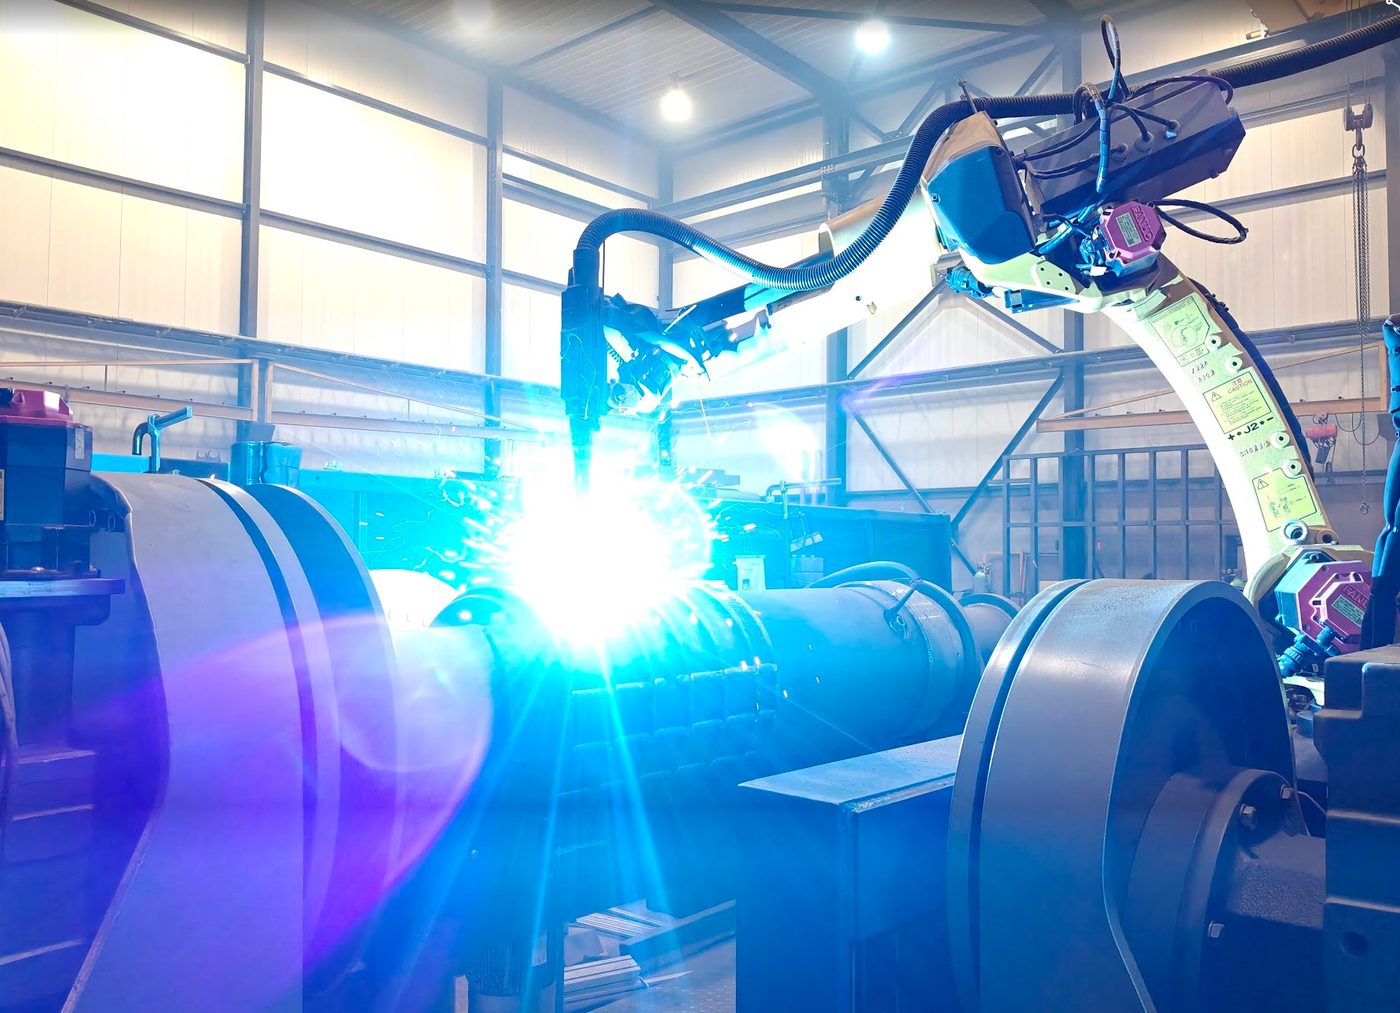
Een Fanuc-robot reinigt treinwielstellen met droogijsstralen terwijl die ronddraaien.
- Een recept per type wielstel
- Snelheid en straalhoek per zone instelbaar
- Communicatie tussen PLC en robot
Ik ondersteun machinebouwers, productiebedrijven en integratoren bij uitdagende automatisatieprojecten, tijdelijk of voor langere tijd.
Machinebesturingen programmeren, uitbreiden en optimaliseren, inclusief servo-aandrijvingen, HMI en inbedrijfstelling op de vloer.
Robotcellen en cobots integreren en programmeren, gekoppeld aan de PLC. Eerst getest in simulatie, daarna opgestart op de machine.
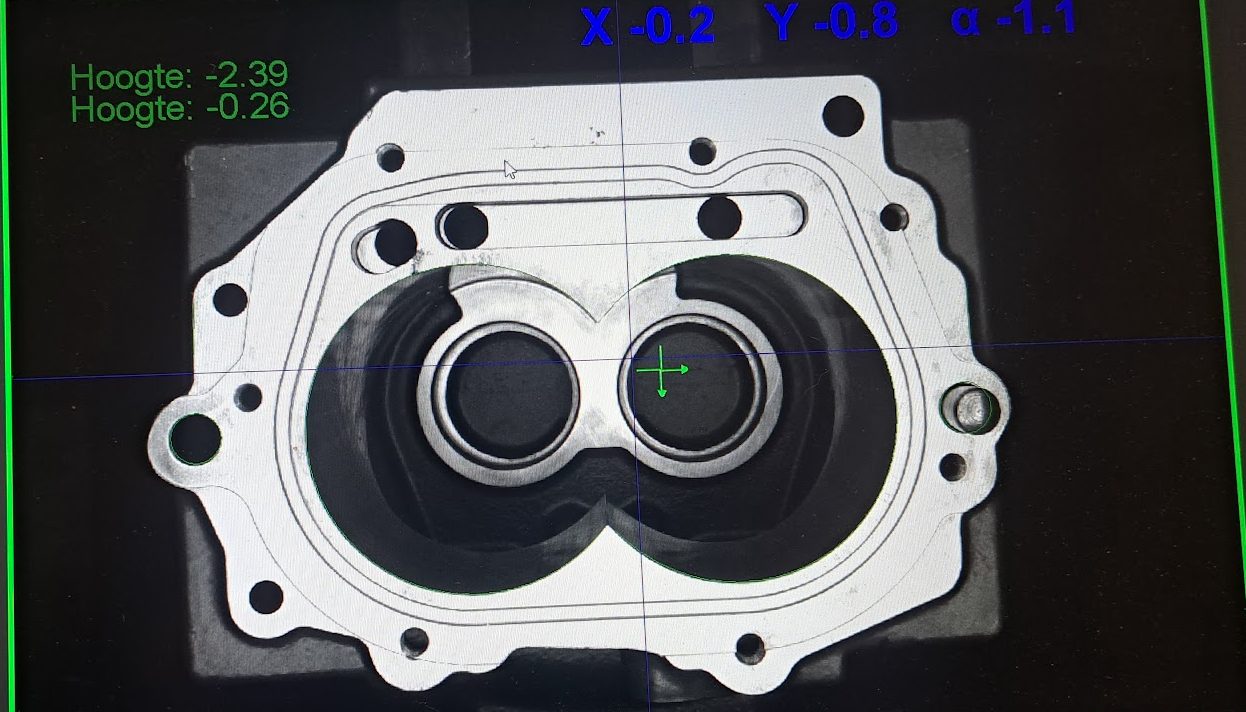
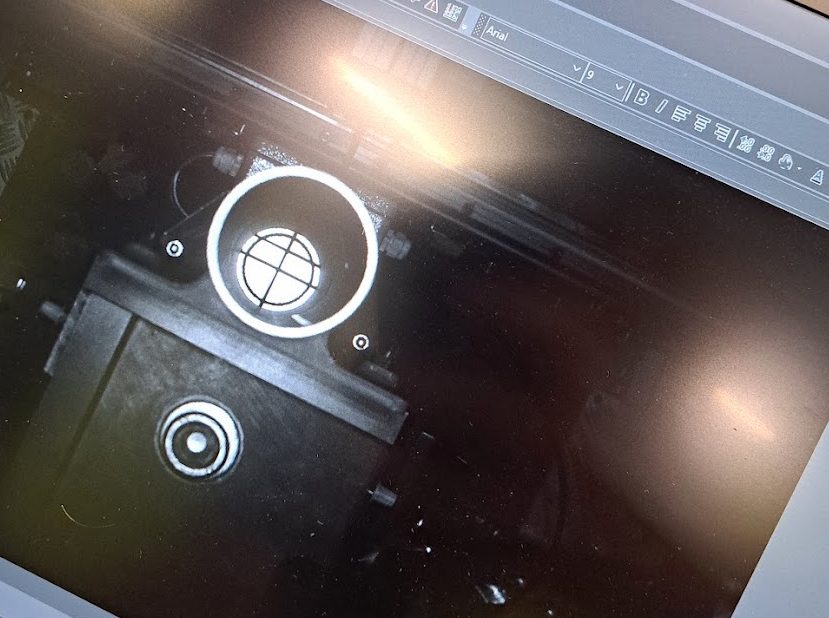
Camera-inspecties opzetten en afstellen voor controle en positionering, met terugkoppeling naar de besturing.

Een Fanuc-robot reinigt treinwielstellen met droogijsstralen terwijl die ronddraaien.

Een lasrobot met een configurator waarmee de operator zelf verschillende lasprocedures instelt.

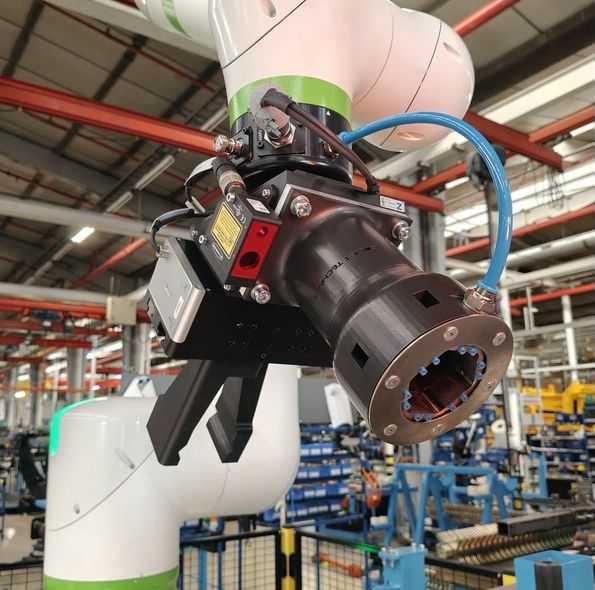
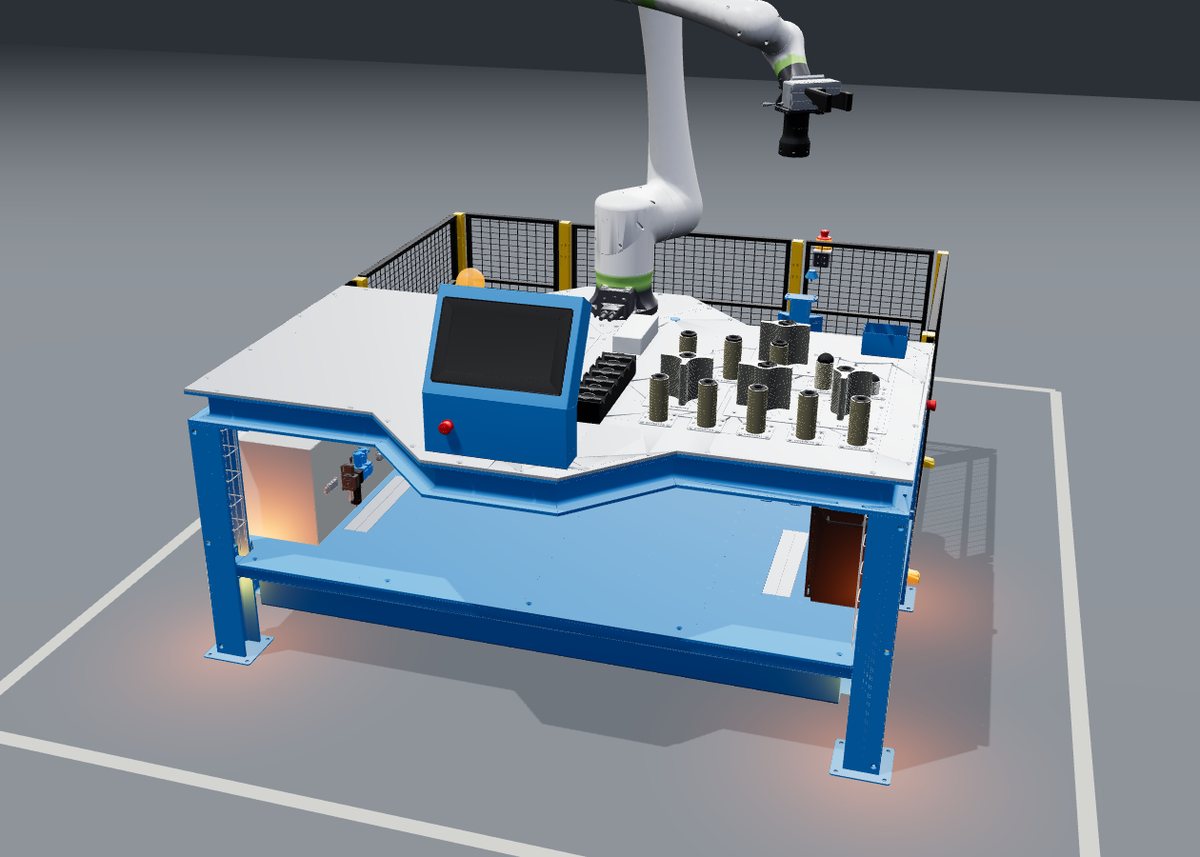
Een assemblagecel voor selectorassen met een Fanuc CRX-cobot en een eigen grijper.
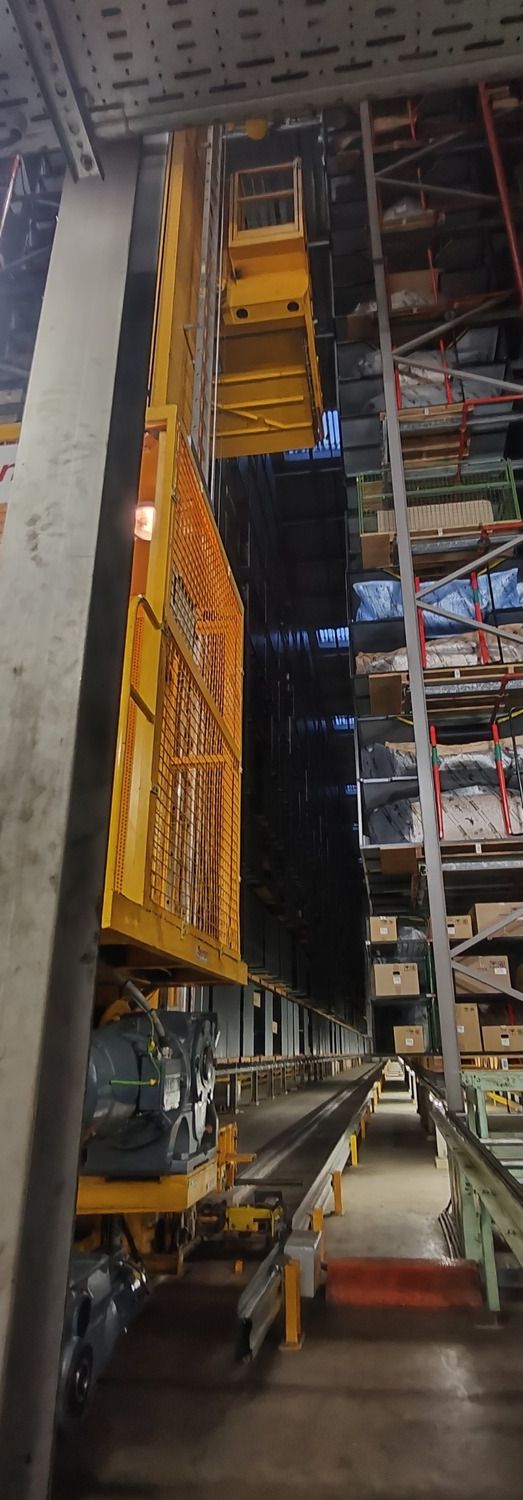
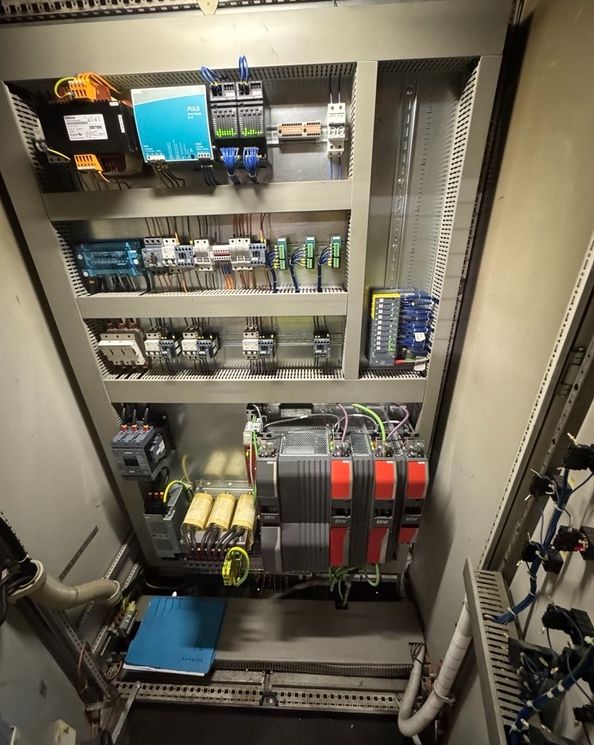
Volledige retrofit van een kraan in een hoogbouwmagazijn naar de nieuwste SEW-aandrijvingen, met een aanzienlijke energierecuperatie.

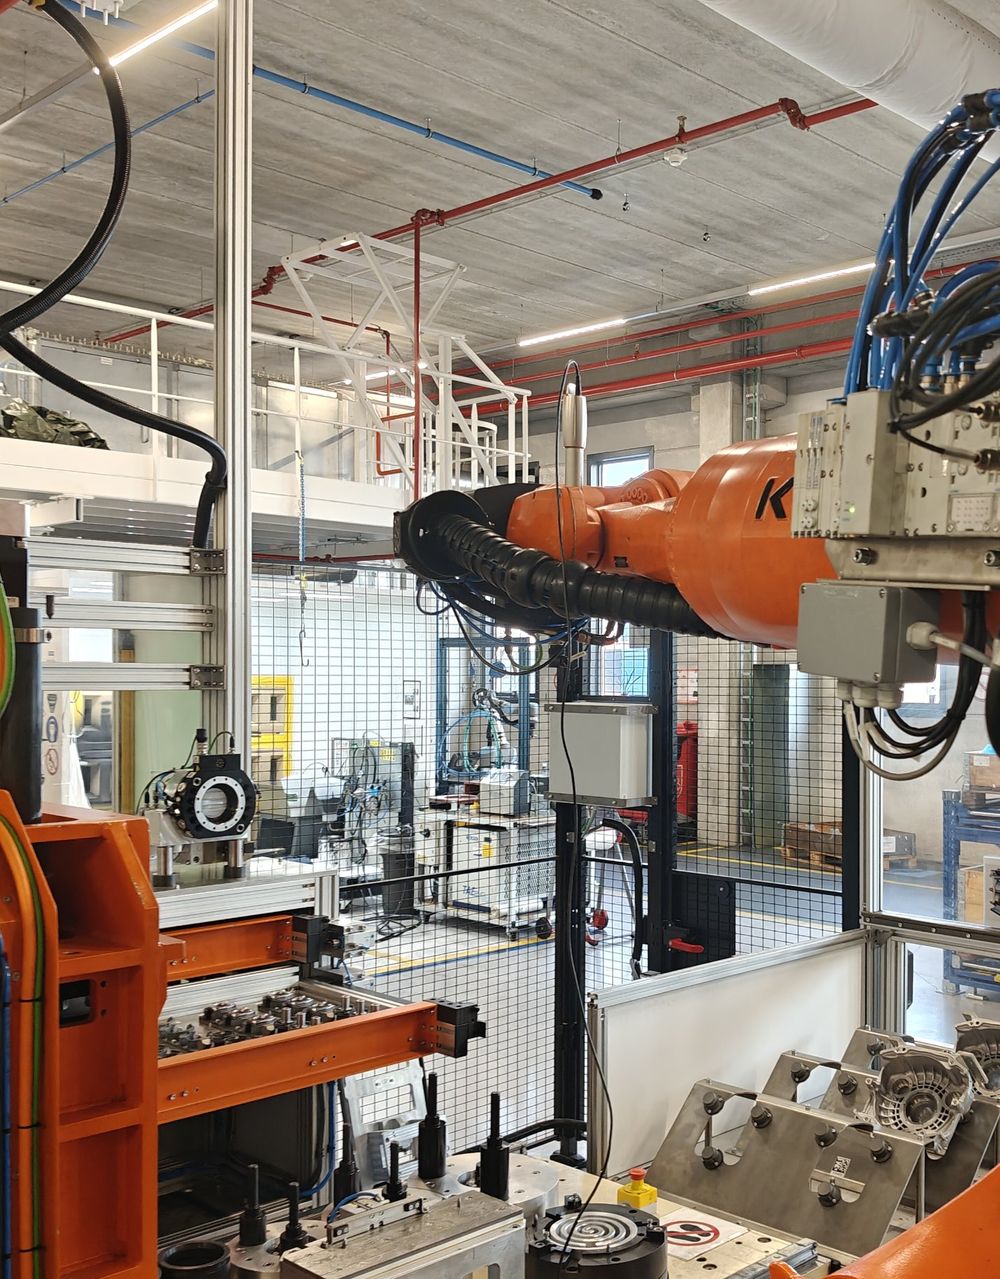
Volledige inbedrijfstelling van een assemblagecel met KUKA-robot, van A tot Z: besturing, robotsoftware en opstart bij de klant.
Cognex In-Sight-camera's instellen op de machine, gekoppeld aan PLC en robot.

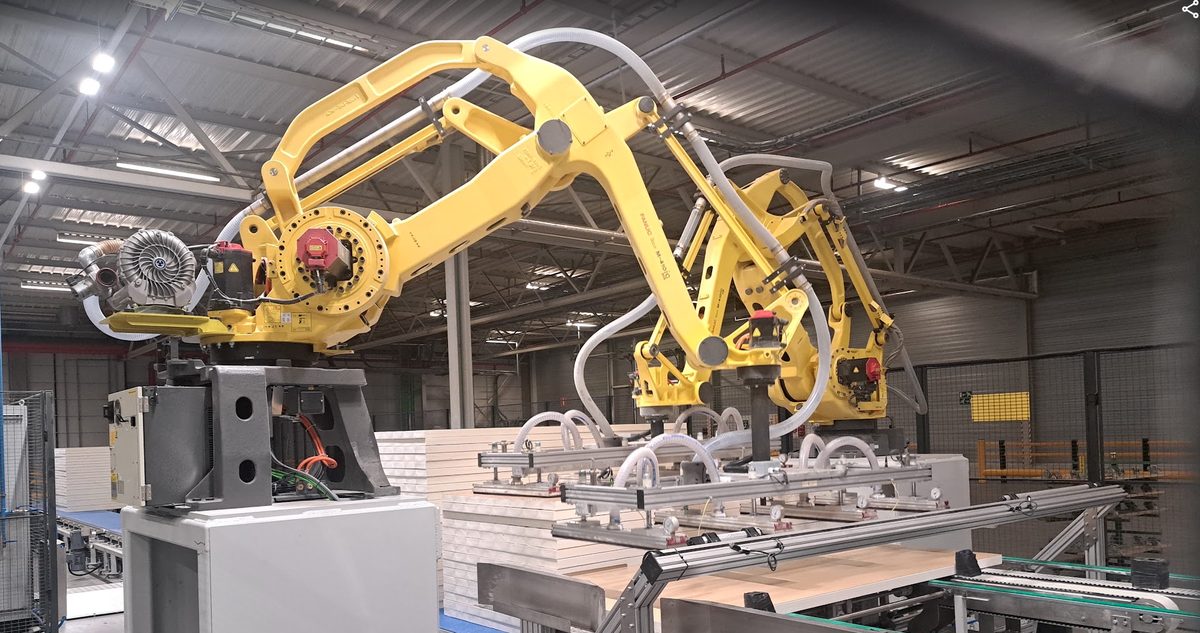
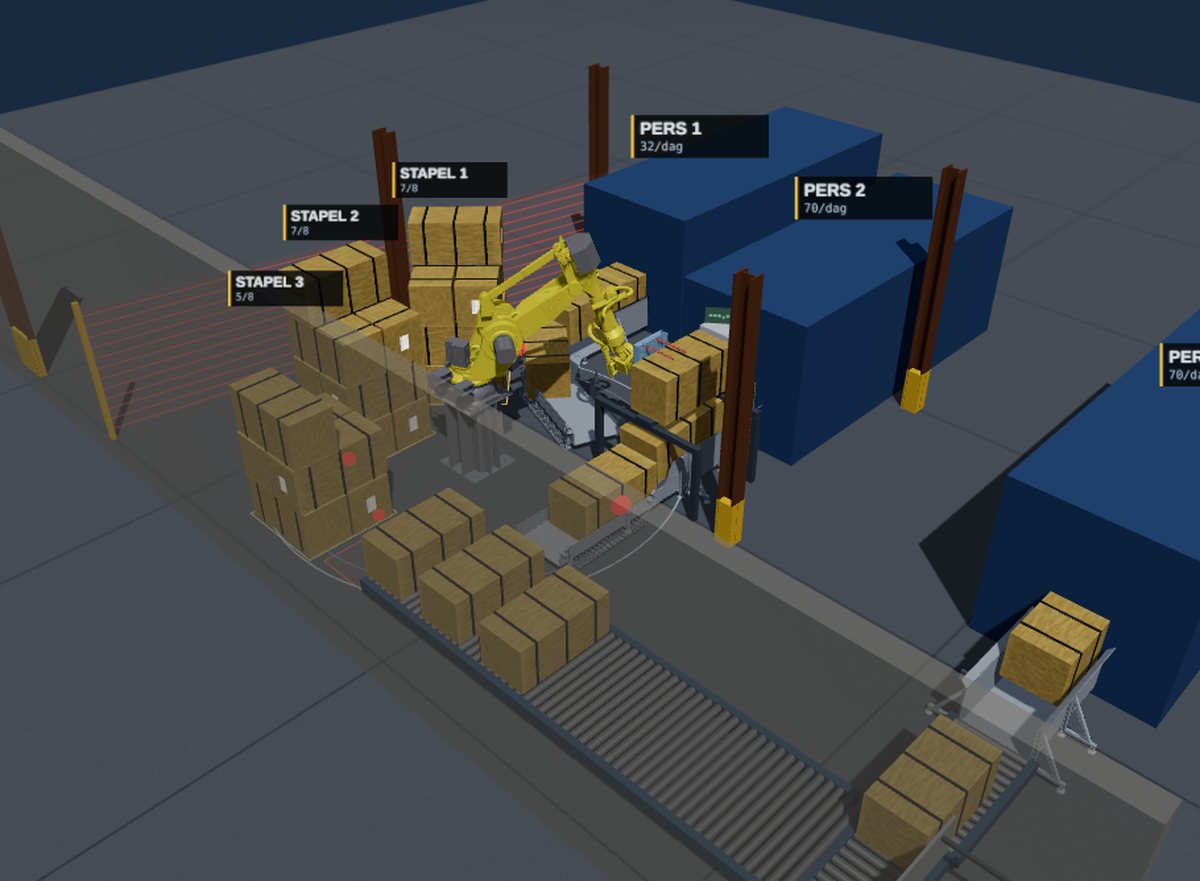
Fanuc M-410-palletiseerrobots met vacuümgrijpers die panelen van de transportband nemen en op pallets stapelen.

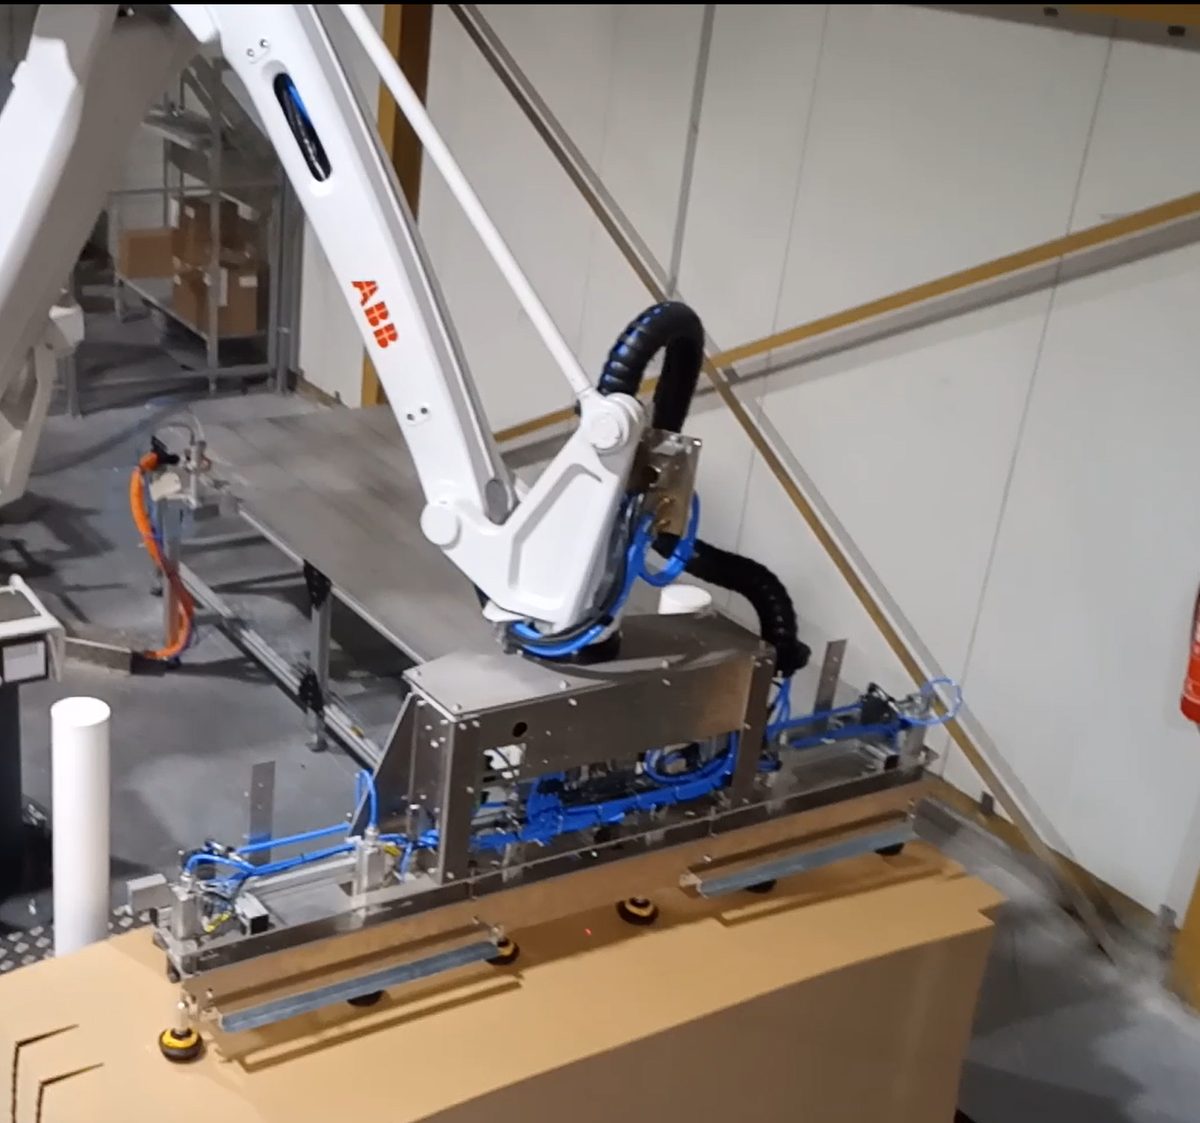
Een ABB-robot verpakt luchtkanalen in dozen.

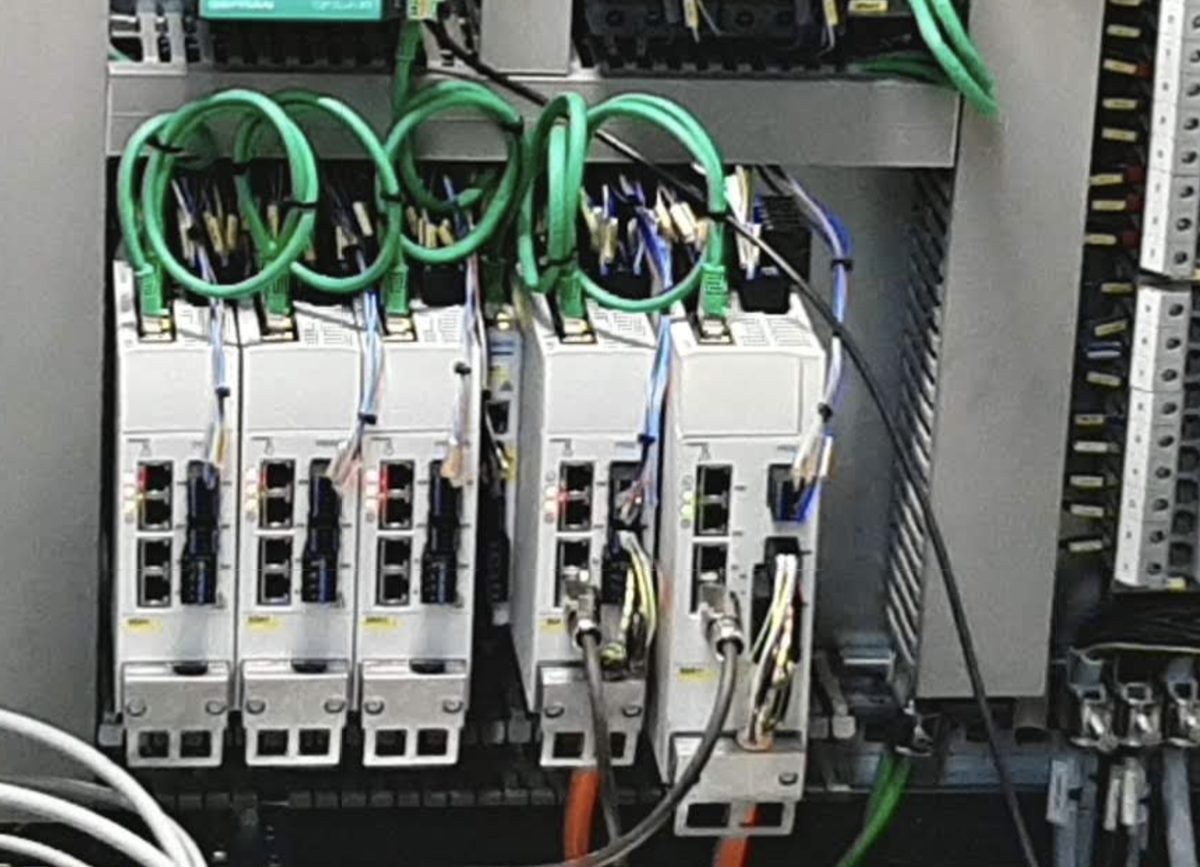
Festo CMMT-AS-servoaandrijvingen in bedrijf stellen en aansturen vanuit CoDeSys.
Ik bouw robotcellen eerst na als interactieve 3D-simulatie in de browser. Zo kunnen klant en bouwer de cel bekijken, de layout en cyclustijd toetsen en de besturing testen voor er iets op de vloer staat.
Beeld van de simulatie volgt
Een robot neemt balen af van drie persen, laat ze wegen en etiketteren en stapelt ze per acht voor de klemheftruck.
Beeld van de simulatie volgt
De volledige cel voor de montage van selectorassen, waarin de echte robotprogramma's en de machinesequentie meedraaien.
Ik ben industrieel ingenieur elektromechanica en werk sinds mijn afstuderen als automation engineer in de machinebouw. Machines programmeren, robots integreren en oplossingen zoeken voor complexe vragen: daar haal ik mijn energie uit.
In 2025 startte ik als zelfstandige onder de naam Nartex: Naert Automation Robotics Technology Expert. Ik werk hands-on en denk mee van het ontwerp tot de oplevering.
Stuur me een korte beschrijving van uw project of vraag. Ik antwoord zo snel mogelijk.